看见接触的分布
织物压阻阵列覆盖掌侧主要接触区域,标准 360 点位,可选 600 点位。记录原始 ADC 与点位映射;转换为力或压力需要独立标定。
 全部产品
内部方案 · 品牌概念展示与参考配置 · 非正式产品发布
TACTILE / ELECTROMAGNETIC TRACKING
不仅记录手如何运动,也记录何时、何处发生接触。将掌侧触觉阵列与指尖电磁位姿结合,为灵巧操作、遥操映射和视觉触觉融合提供多模态研究输入。
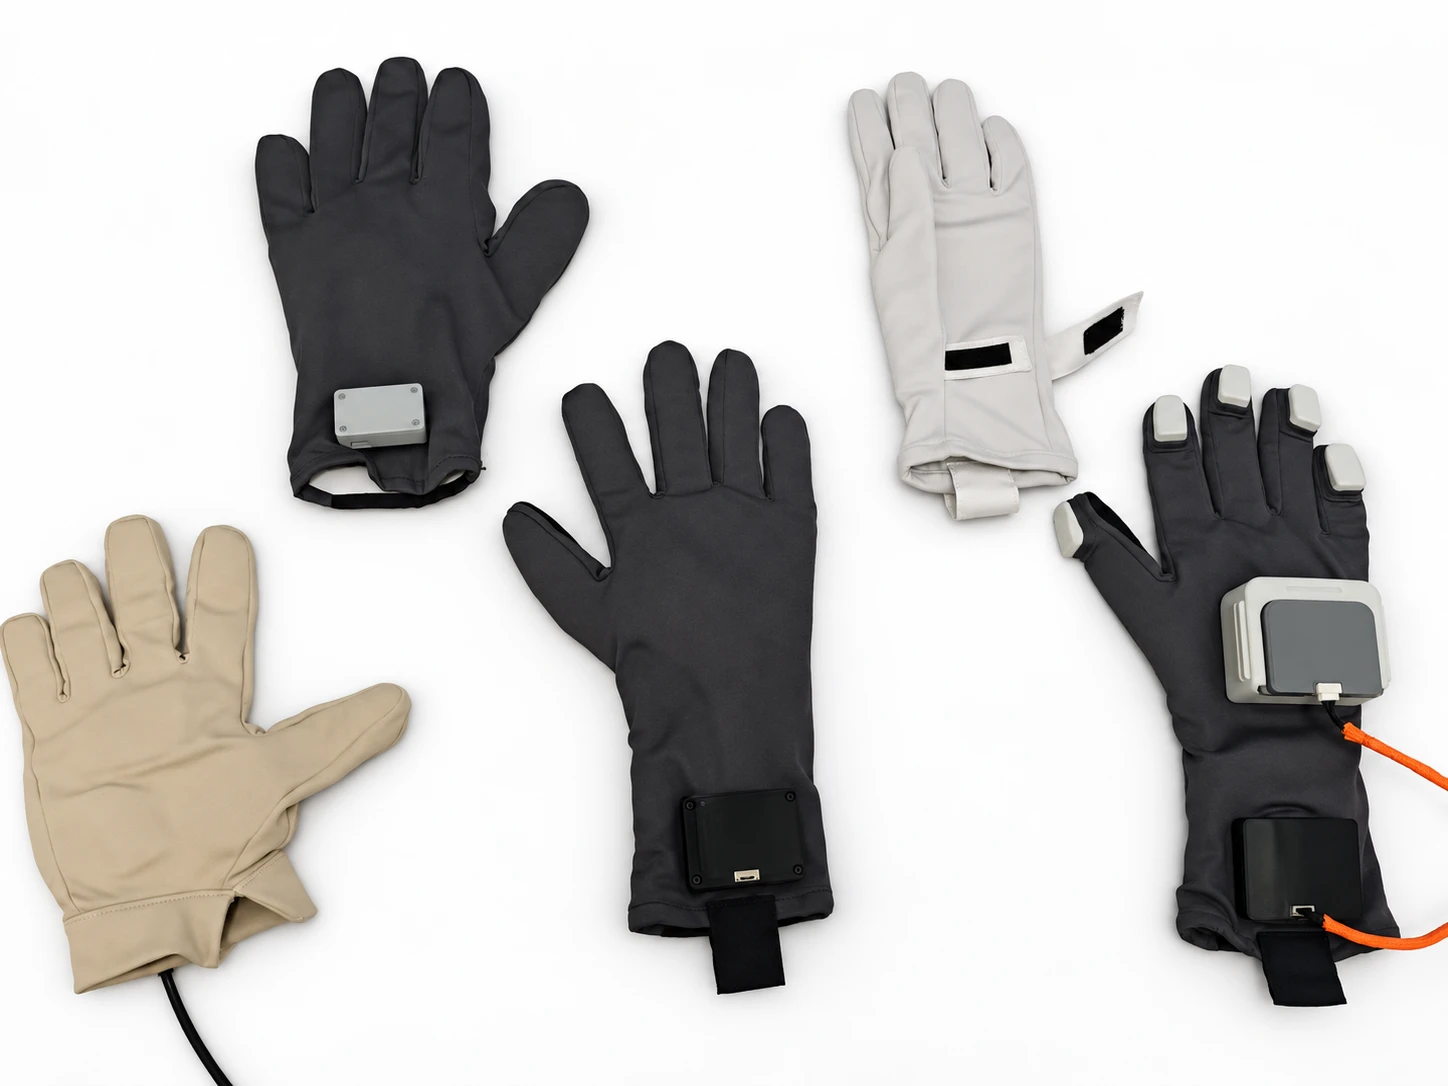
织物压阻阵列覆盖掌侧主要接触区域,标准 360 点位,可选 600 点位。记录原始 ADC 与点位映射;转换为力或压力需要独立标定。
5 个电磁传感器提供各指尖 6DoF 跟踪,算法重建 25DoF 手部姿态。重建结果不是 25 路独立实测关节,也不是机器人动作真值。
通过 USB 与授权 SDK 获取数据,按需选配无线连接。与 Ego、UMI 或机器人联合实验时,需单独验证标定、跨设备时间关系及末端映射。
TWO STREAMS. ONE EXPERIMENT.
触觉与位姿分别记录,经标定和时间对齐后,成为可追溯的研究数据。
标准 200 Hz · 资料标称
保留接触位置和相对变化。单点原始读数经专门标定后,才能解释为约定条件下的力学量。
查看触觉规格定位输出 180 Hz · 资料标称
以电磁跟踪获取指尖位姿,算法重建 25DoF 手部姿态。观测、重建与机器人动作映射分层保存。
查看定位边界联合采集规划:触觉 + 位姿 + Ego 视频 + 任务事件。两路采样频率不同,跨设备硬件同步与机器人适配并非默认具备,需要项目验证。
THE DETAILS MATTER
依据触觉与电磁空间定位规格资料 V1.3(2026-07-25)整理。以下数值为资料标称,不代表真觉实测;标配、选配、后续升级与待确认口径分别列出。
| 项目 | 标准方案 | 选配 / 后续项 |
|---|---|---|
| 触觉点位 | 360 点 | 600 点可选;点位布局另行确认 |
| 触觉采样 | 200 Hz | 400 Hz 为后续升级方向,非当前交付承诺 |
| 连接方式 | USB 有线 | 蓝牙 / 无线选配,需接收器与电池模组 |
| 供电 | USB | 电池模块选配;容量与续航可按方案确认 |
| 外观 | 按样品与手别确认 | 颜色、外层材质与保护方案可定制 |
| 基础装箱 | 手套 1 只 + 数据线 1 根 | 双手组合与定位配套设备需单独列入清单 |
样品图不代表一套包含五只手套。电磁场发生器 / 参考源、接收器、SDK 授权及其配套附件的包含范围须另行确认。
| 参数项目 | 规格 / 配置 |
|---|---|
| 传感原理 | 柔性织物压阻式触觉阵列 |
| 标准点位分布 | 每指 24 点(指尖 16 + 指中 8);掌部 16 × 15 = 240 点;合计 360 点 |
| 覆盖范围 | 掌侧主要区域,四指指根区域除外;最终覆盖以点位映射表为准 |
| 点位密度 | 资料标称 9 点/cm² |
| 单点触发 / 最大量程 | 资料标称 20 g / 1500 g,沿用原资料记法,加载条件与力学校准待确认 |
| 标准采样率 | 200 Hz |
| 原始输出 | 各点 ADC 值 / ADC 总值,不直接等于 N 或 Pa |
| 重复性 / 一致性 | 均为 ±15%FS(满量程口径),不是当前读数的 ±15% |
接触面积、预拉伸、佩戴松紧和环境温湿度均会影响读数。跨人、跨日或重新佩戴后,需记录基线并验证标定。
| 参数项目 | 规格 / 配置 |
|---|---|
| 传感器 | 5 个电磁定位传感器,各提供 6DoF 跟踪 |
| 定位输出 | 每个指尖三轴位置 + 三轴旋转;资料标称 180 Hz |
| 手部重建 | 算法重建 25DoF 姿态,不等于 25 路独立关节实测 |
| 0.2 mm 指标 | 资料表格称定位精度 0.2 mm,正文称分辨率 <0.2 mm;精度 / 分辨率口径及测试范围待确认 |
| 数据延迟 | 表格标称有线 10 ms / 无线 30 ms;正文为小于该值,测量口径待确认 |
| 部署待确认 | 定位工作体积、参考坐标系、场发生器规格与金属环境干扰条件 |
不将资料中的定位指标视为已实测精度;传感器链路时延也不等于机器人端到端控制时延。不同采样率不意味着两路数据已经硬件同步。
| 参数项目 | 规格 / 配置 |
|---|---|
| 电池方案 | 资料标称 1200 mAh,需确认所选电池模块 |
| 续航 / 充电 | 资料标称 2.5 小时 / 2 小时;负载与测试条件未说明 |
| 工作温度 | -15°C~60°C,资料标称 |
| 工作湿度 | 0~90%RH,资料标称;不代表防水能力 |
| 可靠性条目 | 资料载明 10 kg 冲击 >50 万次;夹具、受力方式和测试条件待确认,非手套承载指标 |
| 防护与清洁 | 电子组件未作防水声明;避免液体、尖锐物和拉拽线缆,使用柔软干布清洁 |
| 参数项目 | 规格 / 配置 |
|---|---|
| 有线接口 | USB 通信,PID 定制按项目确认 |
| 无线接口 | 可选蓝牙 / 无线接收器与电池模组,协议版本和兼容性需确认 |
| SDK | 资料提供 Windows / macOS / Linux SDK 授权;许可范围按协议确认,不等同于开源 |
| 二次开发 | 数据帧协议、点位映射关系表及开发版本按约定提供 |
| 触觉数据 | 单点 ADC / ADC 总值,绑定手别、点位表和校准版本 |
| 位姿数据 | 各指尖位置与旋转;另存算法重建姿态和算法版本 |
| 建议归档 | 原始帧、设备版本、手别、匿名采集者 ID、佩戴基线、任务事件、时间戳与时钟映射 |
| 平台适配 | 规划与 THOR Ego、UMI、Atlas 和 FMG + IMU 配对;导出格式与跨设备同步误差需项目验证 |
原始 ADC、校准后的力学量、估计的手部姿态、映射后的机器人动作应分别存储。数据对齐与平台适配属于集成方案,不是设备现有能力的默认承诺。
FROM CAPTURE TO ARCHIVE
核对左右手、触觉点位、定位配套设备和通信方式;检查线缆与接触区域。
佩戴后记录预拉伸基线,确认电磁参考源、坐标系和金属干扰条件,完成任务所需标定。
分别检查 200 Hz 触觉和 180 Hz 位姿输出的实际频率、丢帧与延迟,保存原始数据及版本。
与视觉或真机数据关联,验证时间映射,再生成接触事件、重建姿态和训练数据,保留全部处理记录。
BUILD YOUR NEXT SETUP