MOBILE / INTEGRATED
 原厂参考图 · 内部方案
 探索方案
内部方案 · 暂定产品命名与参考配置 · 未对外发布
ROBOT LEARNING, CONNECTED.
机器人学习与数据平台
把人类的示范,连接到机器人的真实实践。
从多模态采集、数据处理到模型训练与真机评测,
为下一次实验,搭好每一块拼图。
为高校、科研企业与开发者而构建
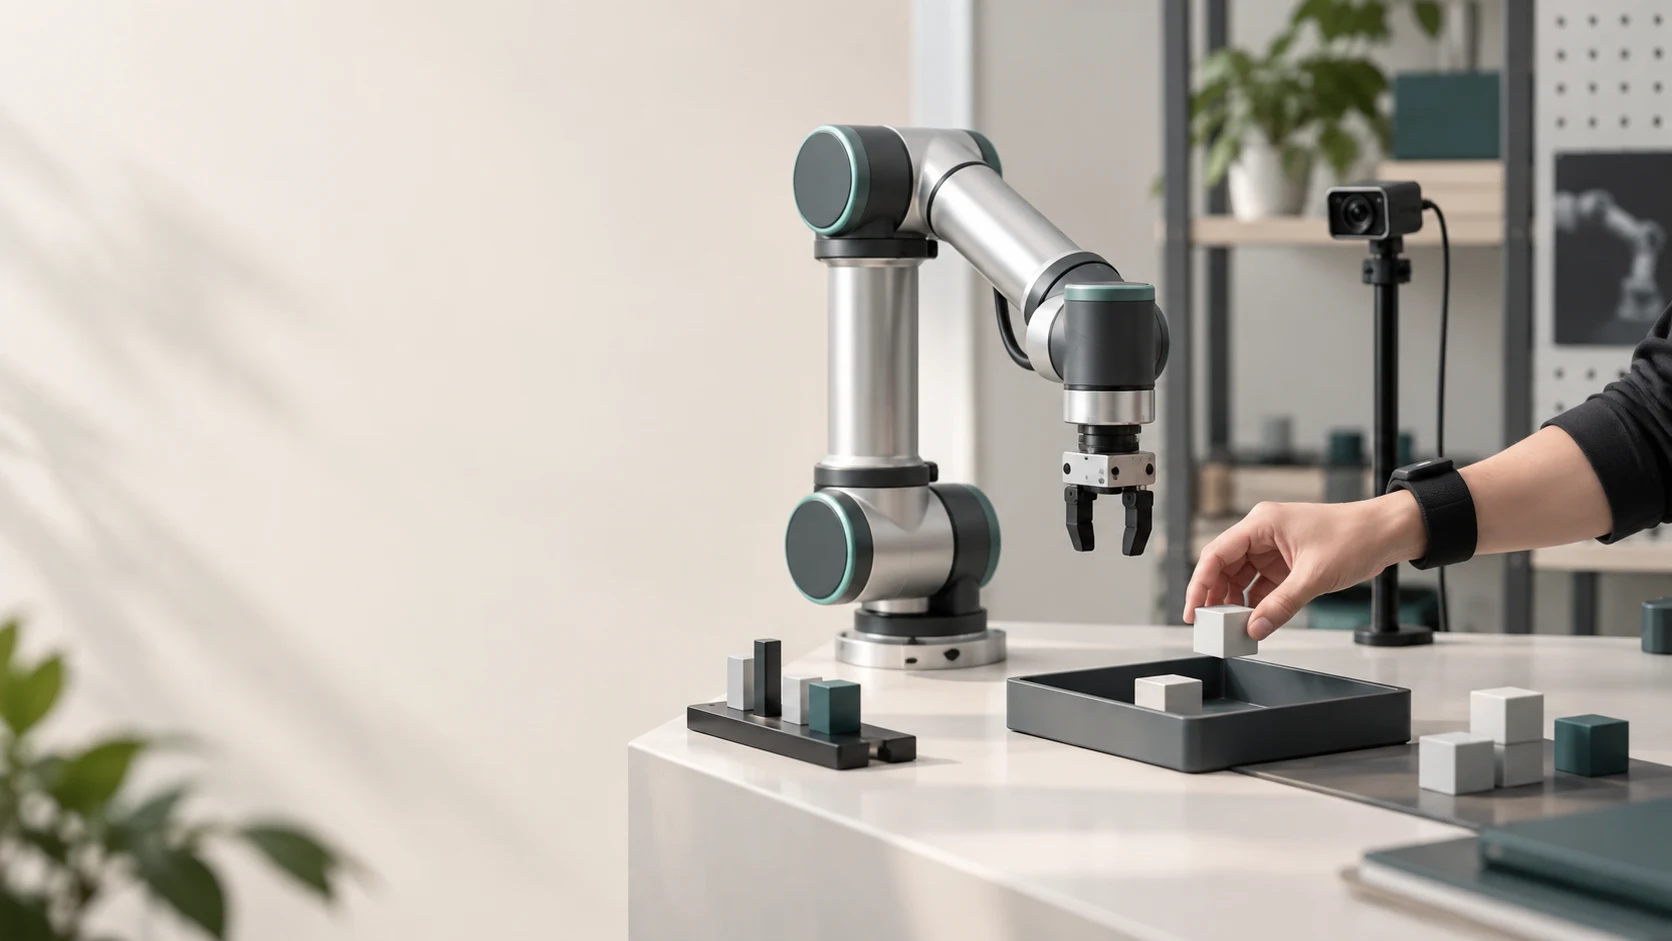 应用场景概念图 · 非产品实拍
ONE CONNECTED WORKFLOW
从第一批示范数据出发,逐步完成清洗标注、模型训练与实际任务验证。以软硬件一体的项目方案,连接人类经验与机器人能力。
01 / PRODUCT ECOSYSTEM
从第一视角到机器人本体,
按任务组合设备,而非重新搭建流程。
MOBILE / INTEGRATED
原厂参考图 · 内部方案MOBILE / MODULAR
 原厂参考图 · 内部方案
DESKTOP / BIMANUAL
 原厂参考图 · 内部方案
6-AXIS / RESEARCH
 原厂参考图 · 内部方案
产品配置与支持范围以项目确认清单为准,平台亦可按项目接入客户已有设备。
02 / THE DATA ENGINE
把模型暴露的问题,
变成下一轮采集的方向。
从任务工单和设备预检开始,保留原始记录与时间关系,尽早发现同步和标定问题。
Ego、UMI、手套、FMG+IMU、机器人状态
带任务编号的原始记录、标定版本与时钟映射
完整性、时序、信号缺失、通道单位
闭环不等于效果承诺,提升需要实际任务验证。
统一时间、坐标、单位与数据来源,保留原始记录;设备和算法通过适配层接入。
规划接入本地及第三方模型、云端作业与实验管理。供应商、许可及支持任务按项目确认。
拟建设能力按授权选择处理位置,可使用客户自有云与模型账号;约定原始数据导出、权限和保留规则。
03 / BUILT AROUND YOUR RESEARCH
先从一个可验证的任务开始,
让设备和平台随研究一起成长。
开发者 / 采集课题
先把第一批多模态示范数据采好。
高校实验室 / 任务验证
从采集到真机,跑通第一个学习任务。
科研企业 / 多模态课题
为双臂协作与多模态对照实验而搭建。
企业定制方案可围绕多工位、私有部署、特殊本体与现有设备适配展开。
04 / FROM SETUP TO FIRST EXPERIMENT
设备、流程、数据与文档一起交付,
把“演示过”变成“能复现”。
确认目标任务、已有设备、数据授权、安全条件与验收方法。
任务范围与验收清单完成设备配置、安装标定、接口适配与采集流程联调。
可运行的采集与执行环境交付数据版本,配置实验流程,完成约定任务的训练与评测。
数据、模型与实验记录依据共同确认的条件开展验收,提供培训、文档与维护边界。
验收报告与复现实验材料BEFORE WE START